

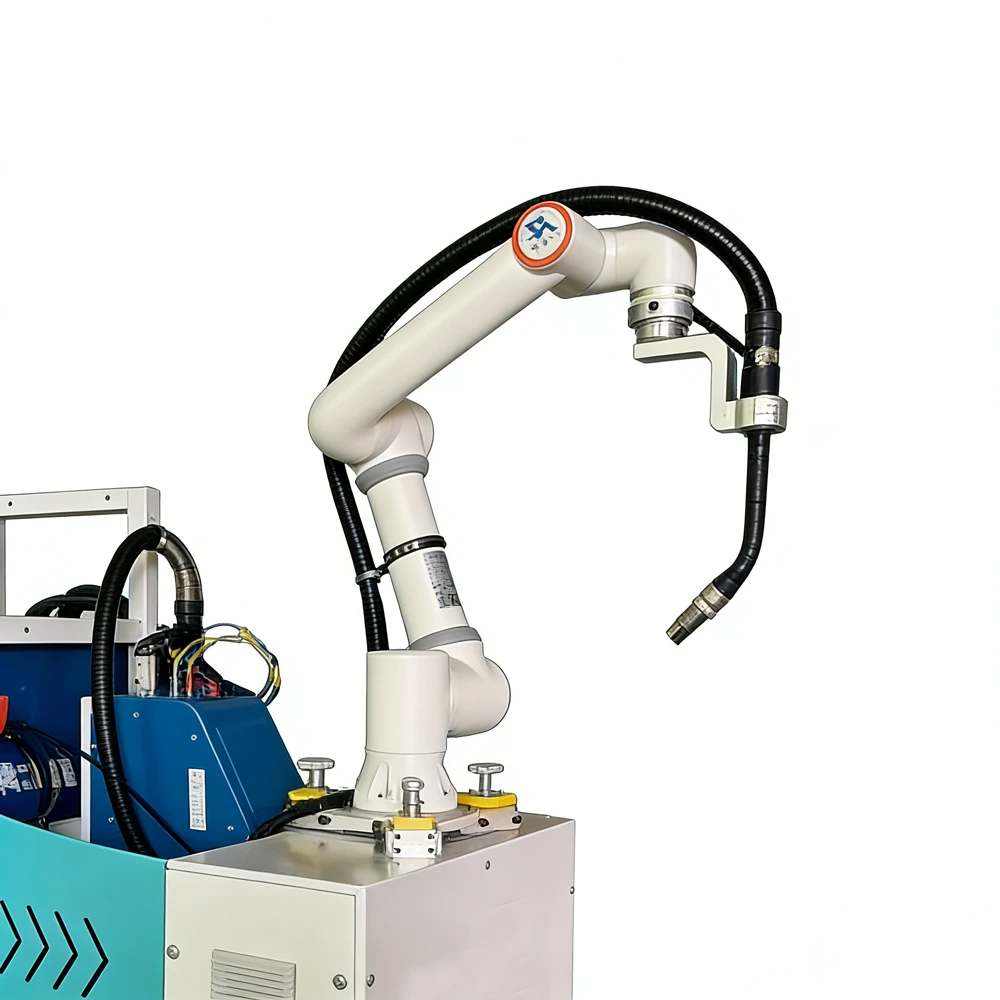
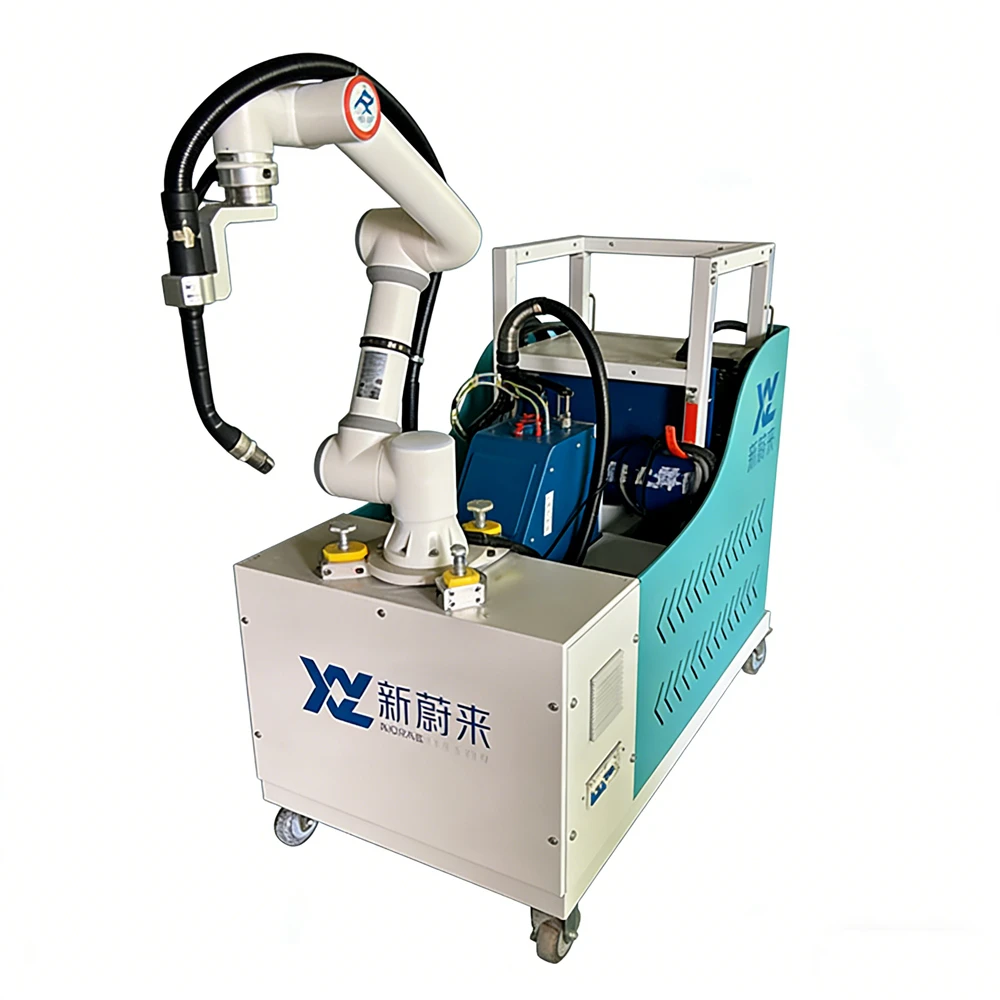
انعطاف پذیری عملیاتی برتر یکی از نقاط قوت امضا استربات جوشکاری مغناطیسی. این به طور کامل ایرادات ماشینهای جوشکاری خودکار سنتی را برطرف میکند: مسیرهای سفر صلب، سناریوهای کاربردی باریک، سازگاری ضعیف با قطعات کار پیچیده نامنظم و تطبیق پذیری محدود. این ترکیبی از دقت ثابت جوشکاری خودکار و قابلیت تنظیم انعطافپذیر جوشکاری دستی است و تقریباً همه شرایط کاری پیچیده، پراکنده و چند{2}}در جوشکاری صنعتی را منطبق میکند. سازگاری و مانورپذیری آن در سایت بسیار فراتر از روبات های جوشکاری صنعتی ثابت و ابزارهای کمکی جوشکاری استاندارد است.
از نظر سازگاری با زوایای مختلف قطعه کار، ربات جوشکاری مغناطیسی از نیاز ابزار افقی ثابت و اجزای استاندارد تحمیل شده توسط تجهیزات سنتی رهایی می یابد. به لطف حالت عملیات اتصال مغناطیسی آزاد، به سطوح فولادی در هر جهتی میچسبد. به سرعت بر روی اجزای کارگاهی افقی مسطح، قابهای فولادی عمودی، لولهها و پروفیلهای شیبدار و سازههای فولادی با انحنای ملایم به طور یکسان قفل میشود. نیازی به جابجایی دستی مکرر قطعات کار یا نصب وسایل سفارشی نیست، که امکان عملکرد مستقیم بر روی اجزای نامنظم که معمولاً در سایتهای ساختوساز دیده میشود را میدهد و انعطافپذیری کلی کار را تا حد زیادی افزایش میدهد.
برای تطبیق پذیری مسیر جوشکاری، ربات از تنظیم مسیر چند حالته{0} پشتیبانی می کند تا انواع جوش های پیچیده را با دقت اجرا کند. نتایج ثابت و یکنواختی را روی درزهای مستقیم کشیده با سرعتهای حرکت ثابت ارائه میکند، در حالی که با انعطافپذیری قوسهای منحنی، گوشههای تیز، لبههای نامنظم پیچیده و جوشهای متناوب - کارهای چالشبرانگیز برای کارگران انسانی سخت و غیرقابل دستیابی با ماشینآلات خودکار معمولی انجام میشود. اصلاح مسیر نیازی به برنامه نویسی پیچیده ندارد. اپراتورها مسیرهای سفر، سرعت جوشکاری و محدوده کاری را در زمان واقعی با توجه به ساختار منحصر به فرد هر قطعه کار تغییر می دهند. این تنظیم انعطافپذیر به اجزای غیر استاندارد و نامنظم میپردازد و محدودیتهای اساسی ماشینهای خودکار سنتی را که فقط با قطعات کار استاندارد کار میکنند، حذف میکند.
ربات مشارکتی جوش مغناطیسی همچنین از نظر تحرک برای تعویض ایستگاه کاری و جریان تولید متمایز است. ساختار سبک وزن آن به یک اپراتور اجازه می دهد تا بدون دردسر آن را بلند، جابجا و تغییر مکان دهد، بدون نیاز به وسایل بالابر یا جداسازی قطعات. به سرعت بین ایستگاه های کاری مختلف، قطعات کار و مناطق کاری در یک کارخانه جابجا می شود. برای سفارشات جوشکاری کوچک-گروهی، چندتنوع-و پراکنده، نیازی به رفع اشکال طولانی تجهیزات یا تعویض لوازم نیست. اپراتورها به سادگی ربات را برای جوشکاری متصل می کنند و در صورت نیاز آن را جابجا می کنند و ظرفیت تولید انعطاف پذیر کارخانه را به میزان قابل توجهی افزایش می دهند. در مقابل، رباتهای جوش ثابت به ایستگاههای کاری منفرد قفل میشوند و نیاز به زمان-تنظیم مجدد دارند، و آنها را برای کارهای تولید پراکنده چند-نقطهای و چند{9}}مشخصات نامناسب میسازد.
به طور کلی، ربات جوشکاری مغناطیسی، دقت ثابت ماشین آلات خودکار و قابلیت تنظیم همه کاره جوشکاری دستی را ادغام می کند. معایب جوش دستی، از جمله دقت ناسازگار، خستگی شدید کارگران و راندمان پایین را از بین می برد، در حالی که حالت های کاری سفت و سخت، سازگاری محدود و اشکال زدایی خسته کننده مرتبط با تجهیزات جوشکاری خودکار سنتی را برطرف می کند. این جوشکاری انعطافپذیر و با راندمان بالا را برای اجزای استاندارد انبوه و همچنین قطعات کار نامنظم، پراکنده و پیچیده را امکانپذیر میسازد، که به طور کامل سناریوهای جوشکاری پیچیده را در پردازش سازههای فولادی، ساختوساز زیرساخت، ماشینسازی و بسیاری از صنایع دیگر تطبیق میدهد.


